CHIHAI: Produsen Motor Encoder Profesional Anda!

Produk Luas

Shenzhen Chihai Motor Co., Ltd., didirikan pada tahun 2002, adalahprodusen profesional motor mikro dc dan motor reduksi dc. Bisnis kami dimulai dengan motor mikro, kemudian mengembangkan beberapa seri motor deselerasi DC.

Tim Profesional

Anggota tim kami memiliki pengalaman bertahun-tahun dan ahli di bidangnya masing-masing. Kami memiliki lebih dari 210 karyawan terampil dan 26 insinyur teknis.

Layanan Online 24 jam

Kebutuhan klien kami selalu menjadi prioritas utama kami. Kami mendengarkan dengan cermat kekhawatiran mereka dan bekerja secara kolaboratif untuk menemukan solusi.

Harga bersaing

Kami menawarkan harga yang kompetitif untuk semua produk kami, dan kami bekerja dengan klien kami untuk menciptakan anggaran yang memenuhi kebutuhan mereka.

Apa itu Motor Encoder?


Encoder motor adalah encoder putar yang disesuaikan untuk memberikan informasi tentang kecepatan dan/atau posisi poros motor listrik. Seperti encoder putar pada umumnya, encoder motor umumnya bersifat magnetis atau optik dan menghasilkan sinyal yang bersifat inkremental atau absolut.

Manfaat Menggunakan Motor Encoder


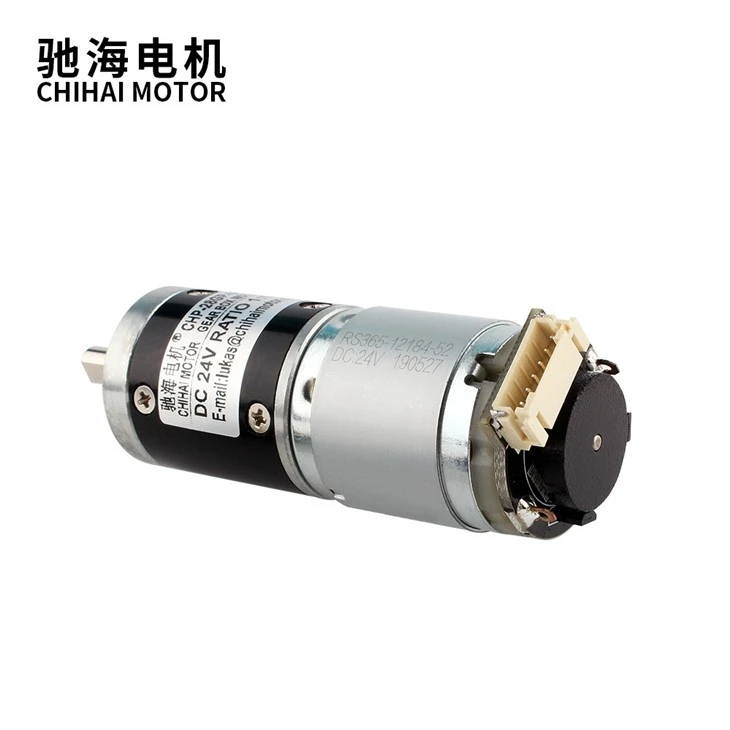
CHP-20GP-180 Dc Planetary Gear Motor

Verifikasi Posisi

Ketika didorong melampaui batasnya, motor langkah akan berhenti sebelum mencapai titik akhir. Peristiwa ini biasanya terjadi ketika motor tidak dispesifikasikan secara memadai untuk aplikasi siklus tinggi. Encoder dapat memberikan umpan balik posisi di akhir profil gerak, yang menunjukkan apakah motor langkah berhenti sebelum mencapai posisi akhir. Pengontrol membandingkan jumlah encoder yang menentukan posisi motor sebenarnya dengan posisi motor target di akhir gerakan untuk menentukan apakah ada perbedaan. Jika jumlah encoder tidak sesuai dengan posisi motor sebenarnya, gerakan korektif atau profil gerakan dihitung dan dijalankan.
Verifikasi posisi menggunakan algoritma paling sederhana dan dilakukan dengan menggunakan pengontrol atau mikroprosesor paling dasar; namun, fungsi ini memerlukan menunggu hingga profil gerakan selesai sebelum melakukan penghitungan dan koreksi. Akibatnya, operator dapat menunggu lama sebelum melakukan tindakan korektif. Verifikasi posisi cocok untuk aplikasi siklus rendah dan volume rendah seperti di lingkungan pengujian atau lab, atau operasi dengan proses manual di mana waktu siklus tidak menjadi masalah.

Deteksi Kios

Deteksi kios memberi tahu pengguna/sistem/mesin segera setelah motor mati, sehingga menghilangkan ketidakpastian apakah motor mencapai posisi targetnya atau tidak. Fungsi yang lebih canggih dibandingkan verifikasi posisi, deteksi stall memungkinkan pengontrol membandingkan register jumlah encoder dan posisi motor target secara terus-menerus, bukan hanya di akhir pergerakan. Perbandingan berjalan terus menerus di latar belakang. Hasilnya, kondisi stall dapat langsung terdeteksi tanpa menunggu motor menyelesaikan siklus kosong sehingga tindakan perbaikan dapat dilakukan lebih cepat.


Saat mendeteksi kerusakan, pengontrol juga dapat mengingatkan PLC, PC, atau HMI tingkat tinggi untuk menghindari gangguan pada fungsi mesin secara keseluruhan, atau meminta intervensi dari operator manusia. Segera setelah pengontrol mendeteksi masalah dalam profil pemindahan, pengontrol akan memicu tindakan perbaikan. Deteksi terhenti lebih baik untuk aplikasi yang sensitif terhadap waktu atau ketika waktu siklus penting. Ini adalah tingkat fungsionalitas minimum untuk solusi industri.

Pencegahan Kios

Meskipun fungsionalitas sistem sangat meningkat, deteksi kios tidak secara inheren meningkatkan kinerja motor langkah; hal ini tetap mengharuskan operator untuk melakukan gerakan korektif dan mereferensikan kembali sumbu ke posisi awal. Sebaliknya, pencegahan terhenti, secara dinamis dan otomatis menyesuaikan profil pergerakan untuk mencegah terhenti, memungkinkan motor beroperasi dengan torsi konstan untuk mencapai posisi akhir yang akurat tanpa terhenti. Pengontrol secara intuitif menyesuaikan kecepatan motor di mana torsi cukup untuk menjaga motor tetap bergerak dan menghilangkan jeda antara jumlah encoder sebenarnya dan posisi motor target. Dengan cara ini, motor tetap berjalan meski dengan kecepatan maksimum yang dikurangi.
Skala pengurangan kecepatan berhubungan langsung dengan perbedaan torsi yang tersedia pada motor dan torsi yang diminta oleh profil gerak. Dalam banyak kasus, perubahan kecepatan akan sangat kecil atau tidak terlihat oleh pengguna. Saat motor menyelesaikan profil pergerakan dan berhasil mencapai posisi akhir target, keuntungannya adalah peningkatan waktu gerak secara keseluruhan.
Pencegahan kemacetan menawarkan keuntungan dibandingkan deteksi kemacetan jika pengoperasian tidak berjalan sesuai rencana karena peningkatan gesekan, variasi beban, atau faktor lainnya. Dalam praktiknya, Anda tidak akan merancang sistem sehingga drive/pengontrol terus-menerus menyesuaikan profil pergerakan. Pada akhirnya, sistem akan membutuhkan waktu lebih lama untuk menyelesaikan pemindahan, yang dapat berdampak negatif terhadap pengoperasian alat berat secara keseluruhan.

Kontrol Servo dan Peningkatan Torsi Motor

Menggunakan umpan balik encoder ke kontrol servo, motor langkah meningkatkan torsi motor untuk kinerja dinamis yang lebih besar. Dengan torsi puncak hingga 50% lebih tinggi dari torsi penahan terukur motor, sistem motor langkah yang dikontrol servo dapat beroperasi pada tingkat akselerasi yang lebih tinggi dan throughput yang lebih tinggi untuk siklus alat berat yang lebih cepat.
 
Jenis Motor Encoder


Encoder Motor AC

Motor induksi AC hemat biaya, kokoh, dan tahan lama. Kualitas-kualitas ini menjadikannya sangat umum dalam berbagai sistem kontrol mesin otomatis. Encoder motor memberi motor AC tingkat kontrol kecepatan yang lebih besar daripada yang seharusnya. Karena motor AC digunakan secara luas, sebagian besar aplikasi mengutamakan ketahanan terhadap guncangan dan getaran. Encoder dengan opsi konektor industri seperti kotak saluran, kait, atau mil-spec sering kali lebih disukai.

 
Encoder Motor DC

Kecepatan pasti motor DC bisa sangat sulit dikendalikan tanpa umpan balik loop tertutup. Terisolasi dari sistem lainnya, poros kawat luka yang berputar di dalam medan magnet stator dapat diukur dengan beberapa presisi; dalam aplikasi dunia nyata, pembuat enkode motor sering kali merupakan satu-satunya cara untuk memberi tahu sistem tentang kecepatan pasti motor DC.

 
Encoder Motor Servo

Motor magnet permanen, atau motor servo, cenderung digunakan dalam situasi di mana presisi lebih penting daripada daya. Encoder motor servo mengikutinya dan sering kali dirancang sebagai encoder absolut resolusi tinggi untuk digunakan dalam sistem loop tertutup. Umpan balik encoder tambahan, bila digabungkan dengan sistem kontrol yang sesuai, dapat menjadi alternatif umpan balik berbiaya lebih rendah untuk motor servo.

 
Encoder Motor Stepper

Motor stepper memberikan informasi posisi berdasarkan desainnya, menjadikannya komponen yang populer dan hemat biaya dalam sistem loop terbuka. Fitur ini juga menghalangi mereka untuk menawarkan kontrol kecepatan yang presisi, terutama saat beban sering berubah dan tiba-tiba. Encoder motor stepper memberikan umpan balik loop tertutup untuk kontrol yang lebih presisi, dan sering kali bersifat tambahan untuk meningkatkan kontrol posisi yang melekat pada desain motor stepper. Banyak motor stepper berukuran kompak dan cocok untuk encoder modular yang tidak menggunakan bantalan.


Pusat Produk


DC Planetary Gear Reduction Motor With Encoder

Dalam Aplikasi Potong-Ke-Panjang

Sebuah encoder dengan roda pengukur memberi tahu perangkat kontrol berapa banyak material yang telah diumpankan, sehingga perangkat kontrol mengetahui kapan harus memotong.

CHP-20GP-180 Dc Planetary Gear Motor

Di Observatorium

Pembuat enkode memberi tahu aktuator posisi cermin yang dapat dipindahkan dengan memberikan umpan balik posisi.

CHF-480WA HIGH Torque Motor

Pada Dongkrak Pengangkat Kereta Api-Mobil

Umpan balik gerakan presisi disediakan oleh pembuat enkode, sehingga dongkrak terangkat secara serempak.

CHP-20GP-180 Dc Planetary Gear Motor

Dalam Sistem Aplikasi Label Servo Presisi

Sinyal encoder digunakan oleh PLC untuk mengontrol waktu dan kecepatan putaran botol.

480 Medium Speed High Torque Shaft Motor

Dalam Aplikasi Percetakan

Umpan balik dari encoder mengaktifkan print head untuk membuat tanda di lokasi tertentu.

480 Medium Speed High Torque Shaft Motor

Dengan Derek Besar

Encoder yang dipasang pada poros motor memberikan umpan balik posisi sehingga derek mengetahui kapan harus mengambil atau melepaskan bebannya.

GF5560-180 Dc Turboworm Gear Reduction Motor

Di dalam Lift

Encoder memberi tahu pengontrol ketika mobil telah mencapai lantai yang benar, pada posisi yang benar. Artinya, umpan balik gerak encoder ke pengontrol elevator memastikan pintu elevator terbuka sejajar dengan lantai. Tanpa pembuat enkode, Anda mungkin akan masuk atau keluar dari lift, bukan sekadar berjalan ke lantai yang rata.

48GE Permanent Magnet DC Micro Plastic Gear Motor

Di Jalur Perakitan Otomatis

Encoder memberikan umpan balik gerakan kepada robot. Pada jalur perakitan otomotif, hal ini berarti memastikan lengan las robotik memiliki informasi yang benar untuk melakukan pengelasan di lokasi yang benar.

Turntable Rotation Gear Motor CHW-9L370

Kontrol Posisi dan Kecepatan Motor Encoder


Aturan 1: Encoder untuk Pemosisian

Rekomendasi yang baik adalah memilih encoder dengan jumlah pulsa lebih tinggi dari 360 derajat dibagi dengan akurasi posisi sudut yang diperlukan; dengan kata lain, jumlah negara bagian empat sampai sepuluh kali lebih tinggi. Untuk penentuan posisi, pilih encoder dengan driver garis (sinyal diferensial).

Aturan 2: Encoder untuk Pemosisian Presisi Tinggi

Pilih encoder optik dengan driver garis untuk pemosisian presisi tinggi. Mereka memiliki resolusi lebih tinggi, lebih sedikit jitter, dan INL lebih rendah dibandingkan encoder magnetik interpolasi.

Aturan 3: Encoder untuk Pemosisian dengan Mekanik

Pilih encoder magnetik dengan driver garis dan dengan jumlah status sedang atau rendah. Pengurangan mekanis akan meningkatkan resolusi. Karena permainan mekanis, sistem tidak akan mendapatkan keuntungan dari encoder optik presisi tinggi.

Rule 4: Encoder for High-Speed Control (>500 Rpm)

Pilih encoder dengan jumlah status sedang atau rendah dan peringkat kecepatan maksimum yang cukup tinggi. Biasanya tidak diperlukan encoder optik presisi tinggi. Aturan praktis yang biasanya cukup untuk sebagian besar aplikasi adalah (kecepatan dalam RPM) × (resolusi encoder dalam CPT) > 100,000.

Aturan 5: Encoder untuk Kontrol Kecepatan Rendah (< 100 Rpm)

Pilih encoder dengan jumlah status tinggi atau sangat tinggi yang dikombinasikan dengan pengontrol cepat.

 
Opsi Pemasangan untuk Encoder Motor
Encoder Motor Poros

Secara tradisional, umpan balik motor dicapai dengan encoder berporos yang dipasangkan langsung ke poros motor. Hal ini memberikan encoder motor berporos tingkat isolasi listrik dan mekanik yang tidak dimiliki desain lain. Namun, menyambungkan encoder berporos ke motor memerlukan poros motor yang cukup panjang untuk pemasangan yang aman. Kopling yang tidak tersambung dengan baik dapat berdampak negatif terhadap kinerja motor dengan mengubah sudut poros. Dalam banyak desain, rumah bel atau kebuntuan digunakan antara motor dan encoder. Pertimbangan ini biasanya menambah biaya pada pembuat enkode motor berporos.

Thru-Bore, Blind Hollow Bore/Hollow Shaft, dan Hub Motor Encoder

Encoder lubang tembus dan lubang berongga/poros berongga lebih mudah dipasang daripada paket berporos: encoder dipasang langsung ke poros motor melalui kerah poros tembus dan biasanya menggunakan lengan tambatan baja fleksibel untuk dipasang ke rumah motor. Beberapa rumah lubang tembus dipasang melalui rumah yang kompatibel dengan motor, seperti desain muka C. Pendekatan ini tidak memerlukan kopling terpisah atau penyelarasan poros berikutnya. Encoder motor melalui lubang tidak secara inheren menyediakan isolasi listrik kecuali dilengkapi dengan sisipan lubang non-konduktif dan bushing pemasangan. Kebanyakan pembuat enkode motor lubang tembus dan lubang berongga buta/poros berongga biasanya memiliki bantalan tugas lebih ringan dan struktur rumahan dan sebagai hasilnya biasanya berbiaya lebih rendah daripada model berporos.

Encoder Motor Modular

Encoder modular dilengkapi dengan disk encoder yang dipasang langsung ke poros, tanpa rakitan bantalan. Modul sensor terpisah didukung oleh housing tugas ringan. Keuntungan dari desain ini adalah ukurannya yang ringkas dan biaya yang lebih rendah karena berkurangnya komponen mekanis. Selain itu, tidak adanya bantalan memungkinkan encoder beroperasi pada kecepatan sangat tinggi – 30,000 RPM atau lebih tinggi – dan tanpa tarikan atau torsi awal. Encoder modular rentan terhadap guncangan dan getaran, karena tidak adanya bantalan atau struktur rumah yang menstabilkan. Kelemahan lainnya adalah sebagian besar desain memerlukan upaya pemasangan tambahan untuk memastikan disk dan sensor disejajarkan dan diberi celah dengan benar.

Encoder Motor Pemasangan Cincin

Seperti encoder modular tetapi skalanya lebih besar, encoder motor ring-mount melibatkan rakitan sensor yang dipasang ke rumah motor, dan roda magnet yang dipasang ke poros motor. Hasilnya biasanya lebih tahan terhadap guncangan, getaran, dan kontaminan dibandingkan encoder optik, namun roda magnetik dapat memberikan tuntutan mekanis ekstra pada motor itu sendiri. Oleh karena itu, encoder ring-mount sangat berguna dalam aplikasi tugas berat yang melibatkan motor yang lebih bertenaga dengan rangka yang lebih kokoh. Encoder ring-mount menggunakan resolusi yang relatif kasar jika dibandingkan dengan encoder optik, dan hanya cocok untuk umpan balik kecepatan dan arah.

Mini DC Worm Motor With Encoder

Apa yang harus dipertimbangkan saat memilih encoder?

Tipe Sinyal

Encoder memberikan informasi tentang posisi suatu objek dalam bentuk sinyal yang dikirimkan ke perangkat. Encoder analog yang lebih tua, meskipun andal, menggunakan sinyal analog untuk ini. Encoder analog populer karena kompatibilitasnya dengan banyak pengontrol industri. Sinyal yang paling umum adalah 0-10 V dan 4-20 mA. Dalam hal ini, tegangan keluaran lebih rentan terhadap gangguan dan hambatan kabel. Output saat ini lebih tahan terhadap gangguan listrik dan kehilangan sinyal yang rendah saat mentransmisikan data melalui kabel yang panjang. Pada saat yang sama, mereka berhasil digantikan oleh encoder industri dengan sinyal digital. Selain keakuratan transmisi, mereka juga kompatibel dengan antarmuka industri modern.

Kesesuaian

Kompatibilitas dengan antarmuka otomasi industri. Saat sistem industri beralih ke otomatisasi penuh, penting untuk memilih pembuat enkode yang sesuai untuk berinteraksi dengan antarmuka yang dipilih, misalnya, kompatibel dengan ProfiNet atau ProfiBus.

Tingkat Perlindungan

Tingkat perlindungan merupakan parameter yang sama pentingnya. Terutama jika Anda menggunakan encoder dalam kondisi pengoperasian yang sulit, seperti suhu tinggi akibat pemanasan motor.

Pabrikan

Meskipun peralatan seperti itu kini ditawarkan oleh banyak produsen, kualitas dan keandalan adalah parameter yang tidak diperhatikan oleh semua orang. Jika Anda ingin mendapatkan peralatan yang bekerja dengan sempurna, dan menyediakan data dengan akurasi dan kecepatan maksimal, lebih baik menghubungi kami.

 
Sertifikasi dan Encoder Motor Kami


productcate-800-572

productcate-730-730

MOTOR CHIHAI

productcate-730-730

MOTOR CHIHAI

productcate-730-730

MOTOR CHIHAI


Pertanyaan yang Sering Diajukan tentang Motor Encoder

T: Apa itu Motor Encoder?

J: Encoder motor adalah encoder putar yang dipasang ke motor listrik yang memberikan sinyal umpan balik loop tertutup dengan melacak kecepatan dan/atau posisi poros motor. Berbagai konfigurasi encoder motor tersedia antara lain, antara lain, inkremental atau absolut, optik atau magnetik, dan poros atau poros hub/berongga.

T: Dapatkah Anda menambahkan encoder ke motor?

J: Motor DC sendiri tidak dapat dikontrol seperti motor servo atau motor stepper. Namun tambahkan encoder, dan Anda membuka potensi penuh dari motor DC. Dengan menggunakan pendekatan ini, Anda dapat memanfaatkan kesederhanaan, torsi merata, dan profil ringan motor DC untuk aplikasi terkontrol Anda.

T: Bagaimana cara kerja motor servo encoder?

J: Encoder menggunakan berbagai jenis teknologi untuk membuat sinyal, termasuk: mekanis, magnetis, resistif, dan optik – optik adalah yang paling umum. Dalam penginderaan optik, encoder memberikan umpan balik berdasarkan interupsi cahaya.

Grafik di bawah menguraikan konstruksi dasar encoder putar inkremental menggunakan teknologi optik. Seberkas cahaya yang dipancarkan dari LED melewati Code Disk, yang berpola garis buram (seperti jari-jari pada roda sepeda). Saat poros encoder berputar, berkas cahaya dari LED diinterupsi oleh garis buram pada Disk Kode sebelum ditangkap oleh Rakitan Fotodetektor. Ini menghasilkan sinyal pulsa: lampu=menyala; tidak ada lampu yang=mati. Sinyal tersebut dikirim ke counter atau pengontrol, yang kemudian akan mengirimkan sinyal tersebut untuk menghasilkan fungsi yang diinginkan.

T: Apa tujuan dari pembuat enkode?

J: Encoder adalah perangkat penginderaan yang memberikan umpan balik. Encoder mengubah gerakan menjadi sinyal listrik yang dapat dibaca oleh beberapa jenis perangkat kontrol dalam sistem kontrol gerakan, seperti counter atau PLC. Encoder mengirimkan sinyal umpan balik yang dapat digunakan untuk menentukan posisi, hitungan, kecepatan, atau arah.

T: Apakah encodernya AC atau DC?

J: Encoder terutama digunakan dalam kontrol kecepatan dan posisi motor induksi AC dan motor DC.

T: Apa saja jenis motor encoder yang berbeda?

J: Encoder diklasifikasikan menjadi empat jenis: jenis induksi mekanis, optik, magnetik, dan elektromagnetik. Ada empat jenis informasi yang diperlukan untuk memutar motor dengan akurasi tinggi: jumlah putaran, kecepatan putaran, arah putaran, dan posisi putaran.

T: Apa perbedaan antara encoder absolut dan inkremental?

J: Encoder dapat menghasilkan sinyal inkremental atau absolut. Sinyal inkremental tidak menunjukkan posisi tertentu, hanya menunjukkan posisi telah berubah. Sebaliknya, pembuat enkode absolut menggunakan "kata" yang berbeda untuk setiap posisi, artinya pembuat enkode absolut memberikan indikasi bahwa posisi telah berubah dan indikasi posisi absolut pembuat enkode.

T: Apa saja jenis teknologi encoder?

A: 1) Encoder optik:
Encoder optik adalah salah satu encoder yang paling umum digunakan dan terdiri dari sumber cahaya, disk berputar, dan rangkaian detektor cahaya. Ketika sumber cahaya dinyalakan atau LED dihidupkan dan sebaliknya, sumber cahaya tersebut adalah fotodetektor dan di antaranya ditempatkan disk encoder. Disk encoder terdiri dari disk hitam yang telah dipotong lubang-lubang di antaranya, melalui lubang-lubang tersebut cahaya diterima oleh fotodetektor, dan terputus ketika tidak ada lubang. Hal ini membuat pulsa cahaya diproses oleh mikrokontroler dan kemudian menentukan arah putarannya, mouse adalah contoh yang bagus dari jenis encoder ini.
2) Pembuat enkode linier:
Encoder linier adalah jenis encoder yang banyak digunakan dalam otomasi dan kontrol industri. Ini adalah perangkat yang memiliki skala linier yang menentukan posisinya. Pada skala tersebut terdapat sensor yang dapat membaca skala dan menentukan posisinya. Kaliper Vernier digital adalah contoh encoder linier yang bagus. Pembuat enkode linier mungkin bersifat absolut atau inkremental, bisa juga tidak. Jenis encoder ini digunakan pada instrumen presisi tinggi seperti mesin bubut dan alat otomasi industri.
3) Pembuat enkode absolut:
Salah satu pembuat enkode paling menarik yang dapat Anda pelajari adalah pembuat enkode absolut. Berbeda dengan encoder inkremental yang menyediakan aliran bit terus menerus saat berputar, encoder absolut adalah jenis encoder yang mengeluarkan bit kata unik untuk setiap posisi dalam ruang. Ini memberikan resolusi lebih tinggi dibandingkan jenis encoder inkremental lainnya, juga dapat disesuaikan dengan berbagai jenis mikrokontroler untuk kinerja yang lebih baik.
4) Pembuat enkode tambahan:
Encoder inkremental adalah jenis encoder paling umum lainnya yang biasa digunakan untuk berbagai jenis aplikasi. Ini adalah encoder yang mengubah gerakan sudut menjadi sinyal digital/analog tergantung pada jenis encoder. Encoder tambahan dapat digunakan untuk menentukan posisi poros motor dan sebagian besar digunakan pada motor servo.

T: Apa yang menyebabkan kegagalan encoder motor?

J: Penyebab paling umum dari kegagalan encoder adalah poros yang bengkok/bengkok sehingga bantalannya tidak lagi terpasang dengan benar, masalah ini juga disebut sebagai kehabisan poros. Poros yang melengkung menambah tekanan pada bantalan internal dan dapat menyebabkan kegagalan bantalan dan akhirnya menyebabkan panas berlebih pada encoder.

T: Bagaimana cara menguji encoder?

A: Nyalakan encoder, putar poros secara perlahan, dan amati pembacaan tegangan pada multimeter. Periksa pembacaan voltase terhadap level voltase yang diharapkan yang ditentukan dalam lembar data pembuat enkode. Tegangan akan berubah saat poros diputar, menunjukkan encoder bekerja dengan benar.

T: Seberapa akurat encoder motor?

J: Akurasi encoder diukur dalam menit busur atau detik busur dengan 20 menit busur (0,3 derajat) atau lebih baik secara umum dianggap sebagai encoder akurasi tinggi dengan beberapa perangkat presisi pada urutan 5 detik busur (0,0014 derajat) . Keakuratan pembacaan encoder dapat menurun karena berbagai sumber kesalahan.

T: Mengapa motor tanpa sikat saya begitu keras?

A: Pada motor tanpa sikat, magnet permanen memasuki celah udara kira-kira sepanjang arah radial, dan menghasilkan gaya radial pada stator dan rotor, sehingga menyebabkan getaran dan kebisingan elektromagnetik.

T: Apa itu motor encoder 4x4?

A: Ini adalah Motor Encoder Pergeseran Kasus Transfer 4WD. Motor 4WD Transfer Case Shift Encoder adalah bagian yang memutar roda gigi di dalam transfer case, memungkinkan kendaraan Anda dialihkan ke mode 4x4. Shift Encoder Motor terletak di bagian luar kotak transfer dan diamankan ke kotak transfer dengan 3 baut.

Kami adalah produsen motor encoder profesional di China selama lebih dari 15 tahun, yang mengkhususkan diri dalam menyediakan produk khusus berkualitas tinggi. Kami dengan hangat menyambut Anda untuk grosir motor encoder massal yang tersedia di sini dari pabrik kami.

Kirim permintaan